В статье описывается структура частот и сигналов системы Galileo в виде, предложенной Группой разработки сигналов Galileo (Galileo Signal Task Force - STF) Европейской комиссии. STF была учреждена Европейским Сообществом (EC) в марте 2001 года. Под руководством EC, группа STF была составлена из экспертов, предложенных членами Европейского сообщества, официальных представителей национальной администрации по частотам и экспертов из Европейского аэрокосмического агентства (ESA). STF играет главную роль в определении частот и структуры сигнала Galileo. Одной из задач STF является поиск путей оптимизации взаимодействия систем Galileo и Navstar.
В этой статье рассказано о современных предложениях, касающихся распределения частот и структуры сигналов. Это первое обсуждение основных требований к системе Galileo. В дальнейшем, будет рассмотрено распределение сервисов Galileo по сигналам, с последующим детальным обсуждением параметров (шума и переотражения) на основных участках диапазонов частот. Кроме того, здесь рассмотрены результаты анализа взаимного влияния и помех, а также возможности взаимодействия систем и совместимости с GPS в терминах структуры сигналов с точки зрения геодезии и временной привязки.
Требования к сигналу
Европейское сообщество запланировало предоставление пользователям системы Galileo четырех навигационных и одного поисково-спасательного (SAR) сервиса. Основной сигнал системы Galileo, предназначенный для оказания услуги Открытый сервис ("Open Service" - OS) с высоким качеством, состоит из шести различных навигационных сигналов на трех несущих частотах. Технические характеристики OS будут, по крайней мере, равны тем, какими их ожидают получить от модернизации текущего поколения спутников системы NAVSTAR, запланированной к 2005 году и будущей системе GPS III, архитектура которой сейчас разрабатывается.
Спутники системы NAVSTAR тип IIF/III будут передавать широкополосные сигналы на трёх гражданских (открытых) частотах: один сигнал с высокой скоростью передачи (в диапазоне L5 с центральной частотой 1176.45 МГц) и два сигнала с малой скоростью передачи (в диапазоне L1 на 1575.42 МГц и L2 на 1227.60 МГц). Кроме того, программа модернизации системы NAVSTAR предусматривает введение дополнительных гражданских и военных кодовых сигналов в диапазоне L2.
Совместимость и независимость
Среди первостепенных задач проектирования новой системы, STF выделила совместимость и возможность взаимодействия истемы Galileo с другими спутниковыми навигационными системами, особенно с NAVSTAR, а также возможность иного использования системы в той части радиочастотного спектра, в которой Galileo будет работать. Политика Европейского сообщества в определении направлений развития Galileo видна в решении заседания Транспортного Совета (Transport Council Meeting), состоявшегося 17 июня 1999 года, определившего: "система Galileo должна быть открытой глобальной системой, полностью совместимой c NAVSTAR, но одновременно быть полностью независимой от нее".
На подобной встрече 25 - 26 марта 2002 года (во время которой задачи фазы проектно-конструкторских работ по системе Galileo была окончательно определены) Транспортный Совет Европейского Союза снова подчеркнул свое настоятельное пожелание, чтобы требование совместимости и возможности взаимодействия с системой NAVSTAR стало ключевым для Galileo. Текущий сигнал системы Galileo планируется создать с учетом максимального взаимодействия с системой NAVSTAR, что позволит уменьшить уязвимость систем позиционирования.
Под независимостью систем подразумевается их защита или уменьшение вероятности одновременного выхода из строя двух систем. Это может быть достигнуто отчасти путем раздельного обслуживания наземной и космической инфраструктуры и систем управления, отчасти путем введения в действие специально разработанных типов сигналов и иного распределения частот.
Во время обсуждения самого термина полная совместимость с NAVSTAR? мы должны обязательно принять во внимание мнения основных пользователей Глобальной навигационной спутниковой системы (Global Navigation Satellite System - GNSS). Для надежной работы GNSS пользователи хотят иметь возможность отслеживать так много спутников, насколько это возможно, с целью увеличения качественных характеристик позиционирования и получения избыточных значений эффективности использования, целостности и непрерывности сигнала. Лучший путь для достижения этого состоит в использовании метода "все спутники в поле зрения", реализуемом в комбинированных приемниках Galileo/NAVSTAR.
Не стоит забывать и о следующем факторе. Удешевление производства приемников может быть достигнуто только в случае использования единых центральных частот для сигналов NAVSTAR и Galileo, поскольку работа GNSS приемников в многочастотном режиме требует применения множества дополнительных внешних устройств (таких как антенные элементы, радиочастотные микросхемы и малошумящие усилители) и большого комплекса дополнительных разработок в области обработки сигнала. Многочастотному режиму также характерен уход частот приемника, что может быть устранено либо калибровкой (если возможно), либо введением дополнительных измерений в алгоритм позиционирования для определения и устранения этих уходов.
Аспекты безопасности
Глобальная спутниковая навигационная система должна учитывать аспекты глобальной безопасности. В настоящее время спутниковая навигация используется в важнейших секторах инфраструктуры, где прерывание или прекращение сервиса этих систем может иметь самые печальные последствия. Такими примерами могут служить связь, системы распределения электроэнергии, банковские и финансовые операции в которых используется время системы GNSS.
В этих секторах потребления услуг прерывание сервиса может спровоцировать цепочку сбоев других систем. Нарушение сервиса GNSS является потенциальной угрозой для национальной и мировой экономических систем в той же мере, как и для систем обороны и безопасности. Неверное или ошибочное применение сервисов системы GNSS угрожает системе национальной безопасности. Следовательно, спектральные защита и разделение, а также сервисы управляемого доступа - это пути защиты пользователей системы GNSS от прерывания обслуживания. Хорошим примером может служить разделение гражданских и военных сервисов в модернизированной системе GPS путем использования отличающихся по форме сигналов. Во времена кризисов гражданские сервисы могут быть заблокированы для исключения влияния на военные сигналы и/или сигналы систем безопасности.
Наложение сигналов
Новая система сервисов GNSS должна избегать взаимных помех с уже имеющимися службами, работающими в тех же участках спектра радиочастотного диапазона, включая NAVSTAR и российскую систему ГЛОНАСС. Выбор мощности сигнала и скорости передачи элементов сигнала в системе зависит от приемлемости распространения составляющих этого сигнала в смежные частотные диапазоны с ничтожно малыми (как определено правилами ITU) уровнями, т.е. величина составляющих сигнала в нерабочих диапазонах должна быть ниже определенного уровня (менее 0.25 дБ). Наложение помех на сигналы с идентичными несущими частотами может допускаться лишь в случаях использования различных типов сигналов и кодовых структур, когда отсутствует их значительное влияние друг на друга. Эти предложения являются частью последнего плана по сигналам и частотам системы Galileo, представленного STF.
Последние разработки
В течение лета 2002 года некоторые базовые предложения STF, представленные ранее, были модифицированы для улучшения структуры сигнала. Главные изменения и дополнительные работы заключаются в следующем:
В нижней части L-диапазона (т.е. E5a и E5b), центральная частота для E5b была сдвинута на 1207.140 МГц исходя из требования минимизации помех. Все сигналы в диапазонах E5a и E5b используют скорость передачи элементов сигнала 10 Mcps. Модуляция сигналов в этих диапазонах до сих пор оптимизировалась для случая обработки широкополосных сигналов, связанных с одновременным использованием диапазонов E5a и E5b. В подобном использовании двух радиочастотных диапазонов заложен гигантский потенциал надежного высокоточного позиционирования при низком уровне переотражений. Скорость передачи данных при этом остается фиксированной.
На среднем участке (т.е. на E6) и в верхней части (т.е. на E2-L1-E1) L-диапазона скорости передачи данных и элементов сигнала совпадают с характеристиками передачи сигналов поисково-спасательных служб на частотах, отведенных для нисходящих (орбита - земля) и восходящих (земля - орбита) участков линий связи.
Обширные помехи диапазонах E5a и E5b, связанные с работой систем дальнометрии, тактической аэронавигационной системы и Galileo накладываются на рабочие частоты системы NAVSTAR в диапазоне L5; в диапазоне E6 есть взаимные помехи работы радаров, а сигналы системы Galileo с частотами диапазона E2-L1-E1 накладываются на рабочие частоты GPS в диапазоне L1.
Группа разработки сигнала и ESA усовершенствовали критерии подбора кодов и постарались как можно лучше сформулировать требования к каждой частоте. Выбор опорной кодовой последовательности можно считать первоначальной точкой отсчета в работе. Дальнейшие параллельные исследования активизируют поиск адресных вариантов решений в подборе кодов для системы Galileo и нацеливают на получение их улучшенных характеристик.
|
Рис. 1. Спектр частот сигнала системы Galileo.
|
Система Galileo в своей работе будет использовать 10 навигационных сигналов с правой круговой поляризацией в диапазоне частот 1164-1215 МГц (диапазоны E5a и E5b), 1260-1300 МГц (диапазон E6) и 1559-1592 МГц (диапазоны E2-L1-E1), являющихся частью частот, выделенных для Radio Navigation Satellite Service. (Частотный диапазон E2-L1-E1 иногда обозначают как L1 для удобства). На рисунке 1 приведен общий вид, показан тип модуляции, скорость передачи элементов сигнала и данных для каждого из этих сигналов. Также на рисунке выделены несущие частоты и диапазоны частот, общие с системой NAVSTAR. Все спутники системы Galileo совместно используют одну номинальную частоту, применяя технику коллективного доступа с кодовым разделением каналов (CDMA).
Шесть сигналов, включая три канала без передачи данных или с контрольным сигналом (дальномерные коды, не модулированные данными), будут доступны всем пользователям системы Galileo в диапазонах E5a, E5b и E2-L1-E1 на всех несущих частотах, выделенных для OS и служб скорой медицинской помощи (Safety-of-life Services - SoL). Два сигнала в диапазоне E6, зашифрованные дальномерные коды, включая один канал без передачи данных, доступны лишь тем пользователям, которые получили право на работу с системой через провайдеров коммерческого сервиса (Commercial Service - CS). И, наконец, два сигнала (один в диапазоне E6 и один в E2-L1-E1), зашифрованные дальномерные коды доступны лишь пользователям, зарегистрированным в Сервисе государственного управления (Public Regulated Service - PRS). Для передачи всех сообщений с данными используется свёрточное кодирование Витерби с коэффициентом коррекции ошибок ?. Четыре различных типа данных передаются с помощью различных сигналов системы Galileo:данные OS, передаваемые на несущих частотах в диапазонах E5a, E5b и E2-L1-E1.
- данные OS доступны всем пользователям и содержат в основном навигационные данные и данные аварийно-спасательных служб SAR;
- данные CS, передаваемые на несущих частотах в диапазонах E5b, E6 и E2-L1-E1;
Все CS данные зашифрованы и предоставляются через службу провайдеров, связанных с центром управления Galileo Control Centre. Доступ к этим коммерческим данным осуществляется пользователем непосредственно через своего провайдера.
- данные SOL, включающие в основном данные с точностью сигналов в космосе (SISA);
Доступ к этим данным может быть управляемым, пока это не предвидится в ближайшее время.
- данные PRS, передаваемые на несущих частотах в диапазонах E6 и L1.
Сводные данные о сигналах системы Galileo показаны в таблице 1.
| Частотный диапазон |
E5a |
E5b |
E6 |
E2-L1-E1 |
| Канал |
I |
Q |
I |
Q |
A |
B |
C |
A |
B |
C |
| Скорость передачи |
10Mcps |
10Mcps |
10Mcps |
10Mcps |
5,115 Mcps |
5,115 Mcps |
5,115 Mcps |
m x1,023 Mcps |
2,046 Mcps |
2,046 Mcps |
| Тип модуляции |
Оптимиз [ AltBOC (15,10) или два QPSK(10)] |
BOC (10,5) |
BPSK (5) |
BPSK (5) |
Перестраив. |
BOC (2,2)
BOC (n,m) |
BOC (2,2) |
| Скорость передачи символов |
50 с/сек |
Не опред |
250 с/сек |
Не опред |
Подлежит опред |
1000 с/сек |
Не опред |
Подлежит определению |
250 с/сек |
Не опред |
| Минимальный уровень принимаемой мощности сигнала при возвышении 10° |
-158 dBW |
-158 dBW |
-158 dBW |
-158 dBW |
-158 dBW |
-158 dBW |
-158 dBW |
-158 dBW* |
-158 dBW* |
-158 dBW* |
Таблица 1. Параметры основного навигационного сигнала системы Galileo:
QPSK 5 - фазовая манипуляция со сдвигом на 90 градусов.
BPSK 5 - бинарная фазовая манипуляция
* - текущее значение, равное -160 dBW при рассмотрении каналов B и C в диапазоне E2-L1-E1
Схемы модуляции
Ранее предложенный план распределения частот, целевые сервисы, базирующиеся на сигналах системы Galileo, типы модуляции различных носителей информации в системе стали результатом компромисса для следующих критериев:
- минимизация эксплуатационных потерь спутников системы Galileo за счет использования современных достижений в области спутниковых компонентов;
- минимизация энергопотребления спутников Galileo;
- минимизация уровня помех, наводимых сигналами Galileo на приемники NAVSTAR;
- оптимизация характеристик и связанное с этим усложнение будущих приемных устройств пользователей системы Galileo.
Следующие подразделы описывают выбор типа модуляции для каждой несущей частоты системы Galileo. Для диапазона E5 анализ компромиссных решений еще продолжается. Поэтому мы будем описывать два альтернативных решения с рассмотрением каждого из них.
Основные параметры модуляции сигнала системы Galileo сведены в таблице 1.
Уравнения 1 - 3, описывающие математически различные схемы модуляции сигналов, используют следующую систему обозначений:
- CxY (t) кодовая последовательность в канале Y ("Y" стоит за I и Q для двухканального сигнала или за A, B или C для трехканального сигнала) для несущей частоты X ("X" находится в диапазонах E5a, E5b, E6 или L1)
- DxY(t) сигнал с данными на канале Y на диапазонах частоты X.
- Fx несущая частота на диапазонах частоты X.
- UxY (t) ? поднесущая частота канала Y на диапазонах частоты X.
- M индекс модуляции, ассоциирующийся с модифицированной гексафазовой модуляцией.
Модуляция несущей частоты в диапазоне E5
Модуляция в этом диапазоне осуществляется по одной из следующих схем:
Схема A: Два сигнала с фазовой манипуляцией и сдвигом фазы на 90 градусов (QPSK (10)) генерируются синхронно и передаются через два раздельных широкополосных канала в диапазонах E5a и E5b соответственно. Далее два разных (E5a и E5b) сигнала усиливаются раздельно и объединяются по радиочастоте в выходном мультиплексоре (OMUX) до передачи на несущих частотах 1176.45 МГЦ и 1207.14 МГц соответственно.
Сигнал диапазона E5, модулированный по приведенной схеме, может быть описан уравнением 1.
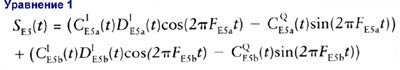
Схема B: Одиночный широкополосный сигнал генерируется в соответствии с требованиями модифицированной бинарной фазовой манипуляции (BOC), названной модуляцией AltBOC. В ней аргументы (fs, fc) означают частоту поднесущей fs и кодовую последовательность fc. Далее сигнал усиливается сверхширокополосным усилителем перед излучением на несущей частоте 1191.795 МГц.
Модуляция по схеме B - это новая концепция модуляции. Наиболее интересный аспект этой концепции заключается в объединении двух сигналов (E5a и E5b) в комбинированный сигнал с постоянной огибающей, который затем может быть пропущен через сверхширокополосный канал. Далее этот широкополосный сигнал может быть обработан приемниками.
Альтернативная схема модуляции BOC (AltBOC) основана на стандартной схеме модуляции. Стандартная схема модуляции BOC это квадратичная модуляция поднесущей, при которой сигнал перемножается с поднесущей частотой fs, имеющей спектр сигнала, разделенный на две части и располагающийся по обе стороны несущей частоты - слева и справа. Цель AltBOC - генерация одиночного сигнала поднесущей, имеющего кодовую последовательность сигнала стандартной BOC. Это позволит сохранить простоту реализации и постоянную огибающую, дающую возможность выделить боковую составляющую. Поиск компромисса в реализации и выборе между параметрами обработки сверхширокополосного сигнала типа BOC (15, 10) и параметрами совместной обработки двух раздельных сигналов QPSK со скоростью передачи данных 10 Mcps в диапазонах E5a и E5b уже проводится.
Модуляция несущих частот в диапазоне E6
Сигнал в диапазоне E6 содержит три канала, передаваемых на одной несущей частоте. Схема уплотнения для трех каналов является главным пунктом нынешних рассуждений, поскольку требует очень тщательной и аккуратной оптимизации. Этот процесс оптимизации должен брать в расчет сложную и запутанную концепцию реализации принципов модуляции в аппаратуре спутников и приемников, также как и взаимосвязанные рабочие характеристики (включая проблемы совместимости).
Уже исследованы решения с применением временного уплотнения и применением модифицированной гексафазовой модуляции. При использовании такой модуляции сигнал QPSK, полученный от комбинации сигналов двух каналов, модулируется по фазе сигналом третьего канала со значением индекса модуляции, используемом для установки соотношения мощностей всех трех каналов.
С этими допущениями сигнал в диапазоне E6 может быть математически описан формулой 2.
Для обеспечения совместимости с соотношением мощностей указанных трех каналов значение индекса модуляции m5 должно быть выбрано равным 0.6155.
Модуляция несущих частот в диапазоне E2-L1-E1
Сигнал в диапазоне L1 также содержит три канала, передаваемых на одной несущей частоте с использованием гексафазовой модуляции. Временное уплотнение каналов в настоящее время анализируется.
При использовании модифицированной гексафазовой модуляции в диапазоне E2-L1-E1 в качестве основного решения, сигнал может быть описан выражением 3.
Аналогично предыдущему, индекс модуляции m5 используется с величиной 0.6155.
Коды с расширенными характеристиками
Кроме несущих частот и схем модуляции, кодовая последовательность, основанная на псевдослучайном шуме (PRN), применяемая для формирования навигационных сигналов в системе Galileo также определяет важнейшие свойства системы. Поэтому, проект модели сигнала нуждается в тщательном отборе параметров для создания этих кодов. В эти параметры входит длина кода и ее связь со скоростью передачи данных, также как авто- и взаимо-корреляционные свойства кодовых последовательностей. Время захвата сигнала при холодном старте тоже помогает характеризовать эксплуатационные качества рабочих кодов системы Galileo.
Группа разработки сигналов Galileo предложила оставить без изменения первый комплект исходных кодов, разработанных на условиях компромисса между требованиями условий времени захвата сигнала и требованиями защиты от помех. Они базируются на генераторе кода на сдвиговом регистре и будут генерироваться непосредственно на борту спутников.
Базовая кодовая комбинация построена на основе ярусных кодов, содержащих первичные коды малой длины, модулирующих вторичные коды большей длины. Результирующий код имеет эквивалентную длину, равную длине одного вторичного кода. Структура первичных кодов имеет в основе структуру классических кодов Голда с длиной регистра вплоть до 25. Вторичные коды задаются со структурой определенной кодовой последовательности с длиной вплоть до 100.
Длина кодового слова
Длина кодового слова для каналов системы Galileo, пропускающих навигационные данные, должна быть передана с точностью до одного символа в декодированном по Viterbi сообщении в потоке для предотвращения появления кодовой неопределенности. Результирующая длина кодового слова показана в таблице 2.
Таблица 2. Разброс основных характеристик кодов.
| Каналы |
Тип данных |
Длительность кодовой последовательности |
Длина первичного кода |
Длина вторичного кода |
| E5aI |
OS |
20 мс |
10230 |
20 |
| E5aQ |
Нет данных |
100 мс |
10230 |
100 |
| E5bI |
OS/CS/SoL |
4 мс |
10230 |
4 |
| E5bQ |
Нет данных |
100 мс |
10230 |
100 |
| E6A |
PRS |
TBD |
- |
- |
| E6B |
CS |
1 мс |
5115 |
- |
| E6C |
Нет данных |
100 мс |
10230 |
50 |
| L1A |
PRS |
TBD |
- |
- |
| L1B |
OS/CS/SoL |
4 мс |
8184 |
- |
| L1C |
Нет данных |
100 мс |
8124 |
25 |
Для каналов без передачи данных основным является обработка кодовых слов большой длины, т. е. слов длиной до 100 мс. Однако также исследуются и альтернативные решения. Первой альтернативой такому решению является отслеживание сигналов NAVSTAR с короткими кодовыми словами (длиной до 1 мс) в диапазоне L5, совпадающими в первом приближении с кодовыми словами равной длины Galileo и сдвинутыми по фазе на 90 градусов. Второй альтернативой является использование значительно более длинных кодовых слов, которые могут иметь длительность до 0.75 секунды, как в случае с гражданскими сигналами в диапазоне L2. В случае использования диапазонов E5a и E5b эти решения должны быть полезны для определения длины кодовых слов при анализе чувствительности к местным помехам.
Авто и взаимная корреляция
Свойства взаимной корреляции (помех) частично определяются фактической кодовой последовательностью, что будет являться предметом обсуждения во второй части этой статьи. Конкретно же для диапазона E5a тщательный отбор кодов необходим, т. к. в этом частотном диапазоне Galileo и NAVSTAR используют одинаковые кодовые последовательности и схемы модуляции.
Время захвата сигнала
Время захвата сигнала (синхронизации), включая время первичного захвата, в основном зависит от используемой в приемнике техники захвата, но обычно в случае применения простейших приемников и приема одночастотного сигнала используется упреждение в 30 - 50 сек (для захвата при холодном старте) в диапазонах E5 и E2-L1-E1 и 30 сек в диапазоне E6. Необходимо учитывать, что характеристики времени захвата сигнала являются важнейшими в вопросах функциональной разработки конструкции приемника (например, одночастотный метод против многочастотного).
Шифрование
В частности, коды шифрования (с доступной по цене лицензией), которые могут быть удалены по требованию с земли, были давно предложены для кодирования сигналов системы коммерческого сервиса (Commercial Service - CS). Шифрование кодов должно быть реализовано как техника управления доступом к данным и кодам без введения множества ограничений и дополнительных условий для пользователей. Введение/удаление шифрования сигнала не должно создавать преград для действующих пользователей, а решение проблем кодирования должно быть результатом поиска компромисса при анализе перспектив будущего рынка коммерческого сервиса (CS) и адекватной защиты, необходимой для безопасности этого рынка.
Распределение сигналов по сервисам
Системы передачи информации должны будут предоставлять пользователям категории сервисного обслуживания указанные в таблице 3 . Сигналы ?открытого сервиса? (OS) будут использовать незашифрованные кодовые последовательности и навигационные данные в диапазонах E5 и E2-L1-E1. Одночастотные приемники (SF) будут работать с сигналами в диапазонах E2-L1-E1 и E2-L1-E1C, а также смогут принимать кодированные сигналы C/A-кода системы GPS в диапазоне L1. Двухчастотные приемники принимают также сигналы E5aI и E5aQ, и в потенциале, сигнал системы GPS в диапазоне L5. Приемники с повышенной точностью (IA) могут также принимать сигналы E5aI и E5aQ.
Таблица 3. Распределение сигналов по сервисам системы Galileo
| |
OS, SF |
OS, DF |
OS, IA |
OS, S o L |
CS, VA |
CS, MS |
PRS |
| E5a (I, Q) |
|
* |
* |
* |
|
* |
|
| E5b (I, Q) |
|
|
* |
* |
|
* |
|
| E6 (A) |
|
|
|
|
|
|
* |
| E6 (B, C) |
|
|
|
|
* |
* |
|
| L1 (A) |
|
|
|
|
|
|
* |
| L1 (B, C) |
* |
* |
* |
* |
* |
* |
|
| CS - коммерческий сервис |
PRS - служба общественного регулирования |
| DF - двухчастотный приемник |
SoL - служба скорой медицинской помощи |
| IA - приемник повышенной точности |
SF - одночастотный приемник |
| MC - многочастотный приемник |
VA - канал с добавленной стоимостью |
| OS - сервис открытого доступ |
|
Служба скорой медицинской помощи (SoL) должна использовать OS кодовые последовательности и навигационные данные на всех частотах диапазонов E5 и E2-L1-E1. Коммерческий сигнал CS также должен работать с OS кодовыми последовательностями и навигационными данными в диапазонах E2-L1-E1B и E2-L1-E1C, а также с дополнительными шифрованными данными и кодовыми последовательностями сигналов E6B и E6C. В дополнение к этим сигналам многочастотный дифференциальный коммерческий канал CS использует нешифрованные кодовые последовательности OS и навигационные данные на несущих частотах сигналами E5a и E5b. Сигналы Служб общественного регулирования должны использовать шифрованные PRS кодовые последовательности и навигационные данные в диапазонах E6 and E2-L1-E1 представленные сигналами E6A и E2-L1-E1A.
Возможности системы Galileo для аварийно-спасательных служб (SAR)
Сигналы бедствия службы спасения SAR (от вызовов излучающих сигнальных маяков до операторов службы SAR) будут обнаружены спутниками Galileo в диапазоне частот 406.0 - 406.1 МГц и затем пересланы на специализированные наземные станции на частотах диапазона 1544 ? 1545 МГц, обозначенного как L6 (ниже навигационного диапазона E2 зарезервированного за аварийными службами). Обратный сигнал с данными SAR (от SAR операторов до маяка, излучающего сигнал бедствия), который необходим для подтверждения получения сигнала тревоги и координации спасательных команд будет добавлен в данные сервиса открытого доступа OS и передан с несущей частотой в диапазоне частот E2-L1-E1.
Параметры быстродействия
Комплексная оценка быстродействия и эксплуатационных характеристик сигнала в системе Galileo в настоящее время еще проводится. Главное отличие сигнала системы Galileo от излучаемого сигнала системы NAVSTAR заключено в использовании схемы модуляции BOC (в перспективе Alt BOC) и, как следствие, более широкой полосы занимаемых частот для большинства сигналов.
|
Рис. 2. Погрешности от переотраженных сигналов: зеленый - BOC(15,10), черный - BOC(10,5), голубой - BPSK(10), красный - BPSK(5).
|
В этом контексте влияние ошибок обработки кодов псевдодальностей на важнейшие параметры приборов всегда связывают с влиянием температурных шумов. В таблице 4 показана нижняя граница неравенства Рао-Крамера этих значений для всех сигналов системы Galileo и сигналов C/A системы NAVSTAR, а также всех сигналов NAVSTAR в диапазоне L5. Полагая что система автоматической подстройки по задержке приемника имеет полосу пропускания в 1 Гц, мы используем значение 205 dbW для преобразования минимальной принимаемой энергии в широко распространенное отношение сигнал-шум. Мощности преобразованных одночастотного и сервисного (т.е. с каналами данных и контрольного сигнала) взаимосвязаны.
Табл. 4 показывает, что сигнал BOC демонстрирует низкий уровень ошибок обработки кодов псевдодальности, т.к. большая спектральная плотность мощности размещена на нижней и верхней границах частотного спектра, а не в центре, что характерно для BPSK и QPSK сигналов. В результате, предполагается, что функция автокорреляции сигнала BOC имеет множественные пики, что в свою очередь, приводит к необходимости изменения рабочего алгоритма приемника для корректировки центральных пиков.
Таблица 4. Погрешность кодовой последовательности, обусловленная температурным шумом.
| Обрабатываемые сигналы |
Модуляция |
Мощность (dbW) |
Ширина полосы частот сигнала (MHz) |
Шумы кодирования (см) |
| E5a и E5b |
BPSK (10) |
-155 |
24 |
4.6 |
| E5a + E5b не связанные |
BPSK (10) |
-152 |
24 |
3.2 |
| E5a + E5b связанные |
BOC (15.10) |
-152 |
51 |
0.8 |
| E6A |
BOC (10.5) |
-155 |
40 |
1.7 |
| E6B + E6C |
BPSK (5) |
-155 |
24 |
6.2 |
| L1A |
BOC (14.2) |
-155 |
32 |
1.2 |
| L1B + L1C |
BOC (2.2) |
-155 |
24 |
5.5 |
| NAVSTAR C/A |
BPSK (1) |
-160 |
24 |
23.9 |
| NAVSTAR L5 |
BPSK (10) |
-154 |
24 |
4.1 |
|
Рис. 3. Погрешности от переотражений: черный - BOC(2,2), красный - BOC(14,2), голубой - BPSK(1).
|
Большая ширина полосы частот сигнала позволяет использовать весьма ограниченную область корреляции. Малый температурный шум и низкий уровень кодовой многолучёвости в результате дают определенный выигрыш. Погрешность от кодовой многолучёости значительно отличается для BOC и BPSK сигналов, как показано на рисунках 2 и 3, соответственно. Эти два рисунка основаны на данных кодового дискриминатора с общей областью дискриминации d 5 1/14, что наглядно позволяет сравнивать все сигналы и визуально корректировать центральные пики сигнала BOC(14,2). Любой переотраженный сигнал слабее на 23 dB прямого сигнала. (Следует отметить, что обычно диапазон амплитуд переотраженных сигналов лежит в пределах от 27 dB до 210 dB).
Рисунки 2 и 3 показывают, что характеристики переотражений для сигналов BOC, как правило, лучше, чем для сигналов BPSK.
Совместная корректировка в диапазонах E5a и E5b имеет экстремально низкие погрешности корректировки кодов от влияния температурного шума (смотри линию 3 в табл. 4) и хорошие характеристики уменьшения влияния переотражений. Если корректировку в диапазонах E5a и E5b проводить раздельно (т.е. несвязанно), как для сигнала QPSK(10) и совмещать после раздельной корректировки (т.е. усреднить полученную в диапазонах E5a и E5b псевдодальность), характеристики выигрыша получаются значительно скромнее (смотри линию 2 в табл. 4).
Современные исследования помех
Авиационные радионавигационные службы используют частотный диапазон от 960 до 1215 МГц, содержащий нижний участок L-диапазона ? E5a и E5b, зарезервированный во всем мире для воздушных радиоэлектронных вспомогательных средств, для аэронавигации и других, непосредственно связанных с наземным обслуживанием систем, в частности, для служб радионавигационных спутников. Такое расположение может вызвать многочисленные помехи, к которым надо относиться очень внимательно и использовать навигационные сигналы Galileo/NAVSTAR c особыми требованиями к обеспечению безопасности их применения.
Ученые изучают эффекты воздействия помех от систем DME/TACAN, JTIDS/MIDS и вне диапазонного излучения радаров в диапазонах L5, E5a и E5b уже несколько лет. Эти суммарные помехи от наземных источников увеличиваются с увеличением высоты, т. к., чем выше, тем больше сигналов принимается. Наиболее чувствительным параметром в этом контексте является граница ограничения порога захвата, выше которой сигналы системы GNSS справляются с воздействием помехи, например, 5.8 dB для NAVSTAR диапазона L5, 4.8 dB для Galileo диапазона E5a и 3.3 dB для E5b. Корректировка порога и величины порога демодуляции данных дает несколько децибел повышения порога. Устанавливая границы, ученые допускают использование стандартного временного интервала для импульса запирания приемника и передовых методов обработки сигнала. Мы должны отметить, что в отличие от США, Европа в настоящее время не планирует перемещения частот служб с дальномерным оборудованием DME в другие места для обхода этих проблем.
Совместимость и взаимодействие
Как уже говорилось в начале статьи, Европейское сообщество поручило команде Galileo спроектировать и отработать систему, имеющую временные, геодезические стандарты и структуру сигнала, совместимые и позволяющие взаимодействовать с гражданской системой NAVSTAR и всеми ее дополнительными подразделениями в случае ее расширения. В этом контексте, термин ?совместимость? подразумевает, что системы NAVSTAR и Galileo не ухудшают работу автономных сервисов друг друга. Возможность же взаимодействия относится к возможности комбинированного использования обеих GNSS для улучшения точности, достоверности, доступности и надежности с помощью единой, общей для этих систем, конструкции приемников.
Сигналы в космосе
Возможность совместной работы Galileo/NAVSTAR основана на возможности частичного взаимного перекрытия частот сигналов с различными структурами и/или различными кодовыми последовательностями. В диапазоне E5a (совпадающий с L5) и E2-L1-E1 (или L1) сигналы Galileo и NAVSTAR используют идентичные несущие частоты. В диапазоне L1 спектральное разделение сигналов Galileo и NAVSTAR производится путем использования разных схем модуляции. Это позволяет уменьшить помехи для гражданских сигналов без воздействия на M-код системы NAVSTAR или PRS сервис системы Galileo.
|
Рис. 4. Предельное ухудшение C/NO кодированного сигнала в dB, как результат межсистемных помех системы NAVSTAR C/A от сигнала системы Galileo BOC(2,2) в диапазоне E2-L1-E1.
|
Использование единой центральной частоты позволяет радикально упростить входные каскады приемников ценой взаимных помех для обеих систем. Эти, так называемые, межсистемные помехи, появляются в дополнении к помехам от навигационных сигналов, принадлежащих идентичным системам, или внутрисистемным помехам. Только сумма помех всех типов имеет значение при определении характеристик приемника.
Исследования показали, что ухудшение отношения сигнал-шум кодированного сигнала в системе NAVSTAR C/A от сигнала системы Galileo BOC(2,2) никогда не превышает величину в 0.2 dB в любой точке мира и в любое время. Для международной космической станции она равна 0.22 dB. Рисунок 4 представляет собой глобальную карту, показывающую максимальное ухудшение межсистемного отношения сигнал-шум, как функции географических координат.
Таблица 5. Взаимный уровень помех (наихудший случай падения уровня сигнала в линии связи / межсистемное ухудшение).
| Частотный диапазон |
Помехи системе Galileo от работы системы GPS |
Помехи системе GPS от работы системы Galileo |
| L1 |
0.03 dB / 0.09 dB |
0.05 dB / 0.2 dB |
| E5a / L5 |
0.5 dB / 0.8 dB |
0.2 dB / 0.4 dB |
Максимум внутрисистемных и собственных помех, из тех, что допускает NAVSTAR C/A кодирование ниже 2.7 dB, и намного превышает потенциальный уровень межсистемных помех от сигнала системы Galileo. Максимум же межсистемных помех (0.2 dB) не проявляется в одно и то же время в одном и том же месте, как это происходит с внутрисистемными помехами. Наоборот, максимум внутрисистемных помех проявляется тогда, когда уровень межсистемных помех минимальный.
Суммарный максимум (межсистемные + внутренние помехи), проявившийся величиной лишь немногим больше 2.7 dB, в самом неблагоприятном случае дает ухудшение сигналов Galileo от NAVSTAR C/A кодовой последовательности лишь на 0.05 dB. (После модернизации группировки системы NAVSTAR (числа спутников и мощности сигнала) - это значение должно дойти до 0.08 dB.) По сравнению с сигналом BOC (2,2), ухудшение других сигналов системы Galileo от сигналов NAVSTAR c C/A имеет значительно меньшую величину. Поэтому мы уверены в том, что пользователи системы NAVSTAR не пострадают от помех, вызванных наложением сигналов NAVSTAR и Galileo в диапазоне L1. В диапазонах E5a и L5 межсистемные помехи, как правило, выше, т.к. могут быть использованы идентичные схемы модуляции.
|
Рис. 5. Предельное ухудшение в dB сигнала NAVSTAR C/NO в диапазоне L5, как результат межсистемных помех от сигналов системы Galileo в диапазоне E5a.
|
Например, на рис. 5, показано ухудшение сигнала NAVSTAR C/NO диапазона L5 от сигнала Galileo диапазона E5a, как функции от географических координат.
Ко всему предыдущему, мы исследовали ухудшение параметров сигнала системы Galileo от влияния сигналов системы GPS и свели результаты в табл. 5. Исследование показало, что в диапазоне L1 уровень взаимных помех очень низок, а в диапазоне E5a/L5 они имеют значительную величину. В предыдущих параграфах мы уже отмечали, что помехи от систем дальнометрии DME, работающих в диапазонах E5a и L5, пропадают лишь в малой степени для авиационных пользователей и на больших высотах, главным образом, в Европе, где и не планируется передислокация DME систем. Поэтому влияние сигналов системы NAVSTAR на работу системы Galileo в диапазоне E5a должно быть тщательно рассмотрено в будущем.
Опорная система координат
Опорная система координат в Galileo принята в соответствии с международными гражданскими стандартами. Тем не менее, опорные системы времени и координат должны базироваться на геодезических опорных станциях и эталонах времени, отличных от тех, которые используются в системе NAVSTAR. Это гарантирует независимость обеих систем, позволяя одной системе действовать как резервное решение для другой системы.
Наземная Опорная Система Координат Galileo (GTRF) должна на практике стать независимым членом Международной Системы Опорных Координат (ITRS), созданной Центральным Управлением Международной Службы Вращения Земли (IERS). Полученная система координат опирается на координаты наземных станций системы Galileo. Система NAVSTAR использует систему WGS-84 (и её модификации), как опорную систему координат, причем эта система также создана ITRS и опирается на координаты станций управления NAVSTAR.
Как ожидается, отличия в координатах, полученных относительно систем WGS-84 и GTRF не должны превышать нескольких сантиметров. Поэтому, с точки зрения возможности взаимодействия обеих систем GNSS, подразумевается, что WGS-84 и GTRF будут практически идентичными (в рамках возможной точности) при реализации обеих решений ITRS (т.е. их системы опорных координат будут совместимы). Этой точности вполне достаточно для навигационных задач и большинства других категорий пользователей; остаточная разница порядка двух сантиметров интересна лишь ученым-геофизикам. В случае, когда необходима абсолютная точность, преобразовать параметры до требуемой точности могут внешние по отношению к Galileo держатели референцных систем . Текущие предложения STF не предполагают необходимости помещать подобную информацию в навигационные данные, транслируемые через спутники системы Galileo.
Опорная система координат полностью соответствует гравитационной модели Земли. Например, WGS-84 использует модель разложения в ряд по сферическим гармоническим функциям гравитационного потенциала до порядка и степени 360. Подобная же модель должна быть продумана и для Galileo, поэтому ожидается получение нужных результатов от миссий Европейской комиссии по спутниковой гравитации GOCE и CHAMP, а также Американской миссии GRACE.
Опорная шкала времени
Системное время Galileo (GST) должно стать непрерывной шкалой временных маркеров, управляемых системой Международного Атомного времени (TAI) со смещением менее 33 наносекунд. Предел расхождения значения GST, выраженный, как время смещения относительно TAI, должен быть равен 50 наносекундам для 95 процентов времени в течении любых годовых временных интервалов. Временная разница между GST и UTC будет транслироваться пользователям через спутники Galileo.
Наземные службы системы Galileo постоянно контролируют задержку GST по отношению ко времени системы NAVSTAR и, в конечном счете, передают ее величину пользователям. Величина задержки также может быть в первом приближении определена в приемнике пользователя всего за одно измерение. В принципе, передача этих данных может оказаться не востребованной в основной массе пользователей.
Благодарности
Работа European Commission Signal Task Force была поддержана многими европейскими национальными космическими агентствами, среди которых Centre National d'Etudes Spatiales (Франция), Deutsches Zentrum fur Luft- und Raumfahrt (DLR, Германия) и Оборонной Лабораторией Науки и Техники (Великобритания). Много других членов European Commission Signal Task Force также внесли свой вклад в разработку существующей частоты и структуры сигнала системы Галилео, так же как доктор Томас Пэни из Института Геодезии и Навигации, Университета FAF Munich.
Перевод выполнен "Навгеоком" © 2004*
http://navgeocom.ru/gps/galileo_freq_part_1/index.htm
Авторы: Jean-Luc Issler, Gunter W. Hein, Jeremie Godet,
Jean-Christophe Martin, Philippe Erhard, Rafael Lucas-Rodriguez, Tony Pratt